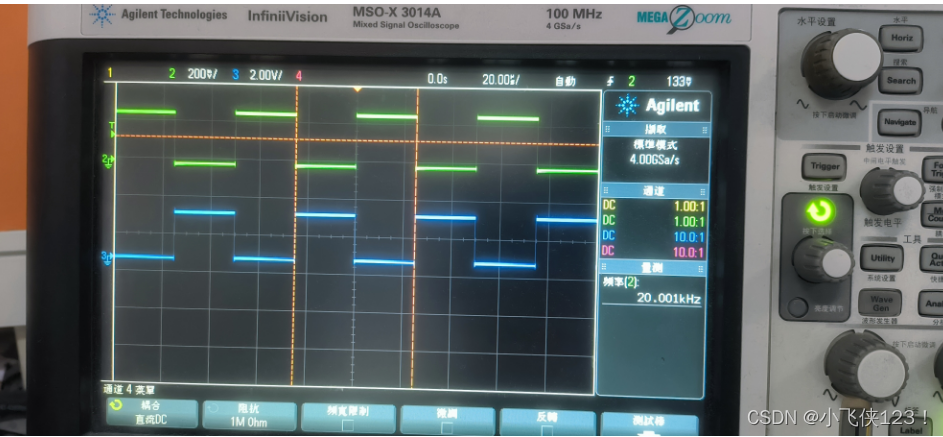
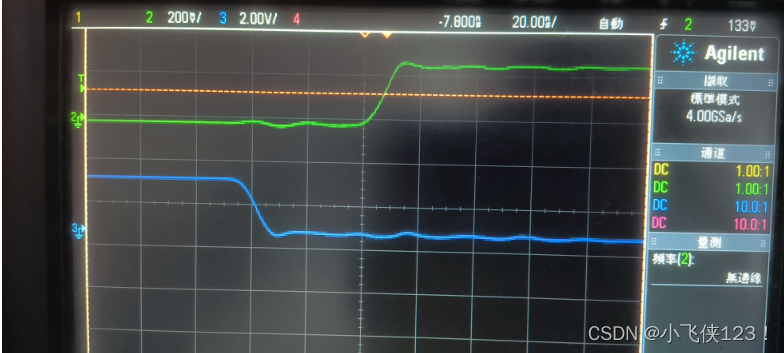
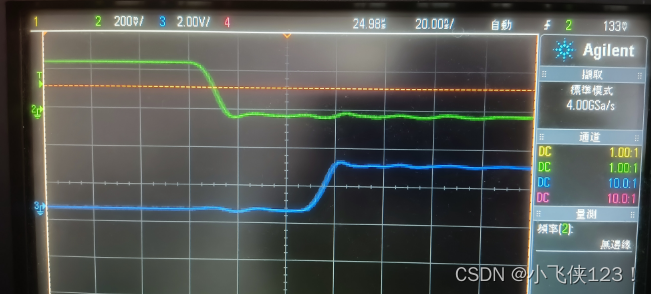
(输出比较模式))
TIM1_CH1
TIM1_CH1N
TIM1_CH2
TIM1_CH2N
TIM1_CH3
TIM1_CH3N
TIM1_CH4
TIM1的通道1、2、3输出同频率(20KHz)的PWM波形(占空比50%)
TIM1的通道1输出100Hz的PWM波形(占空比50%)
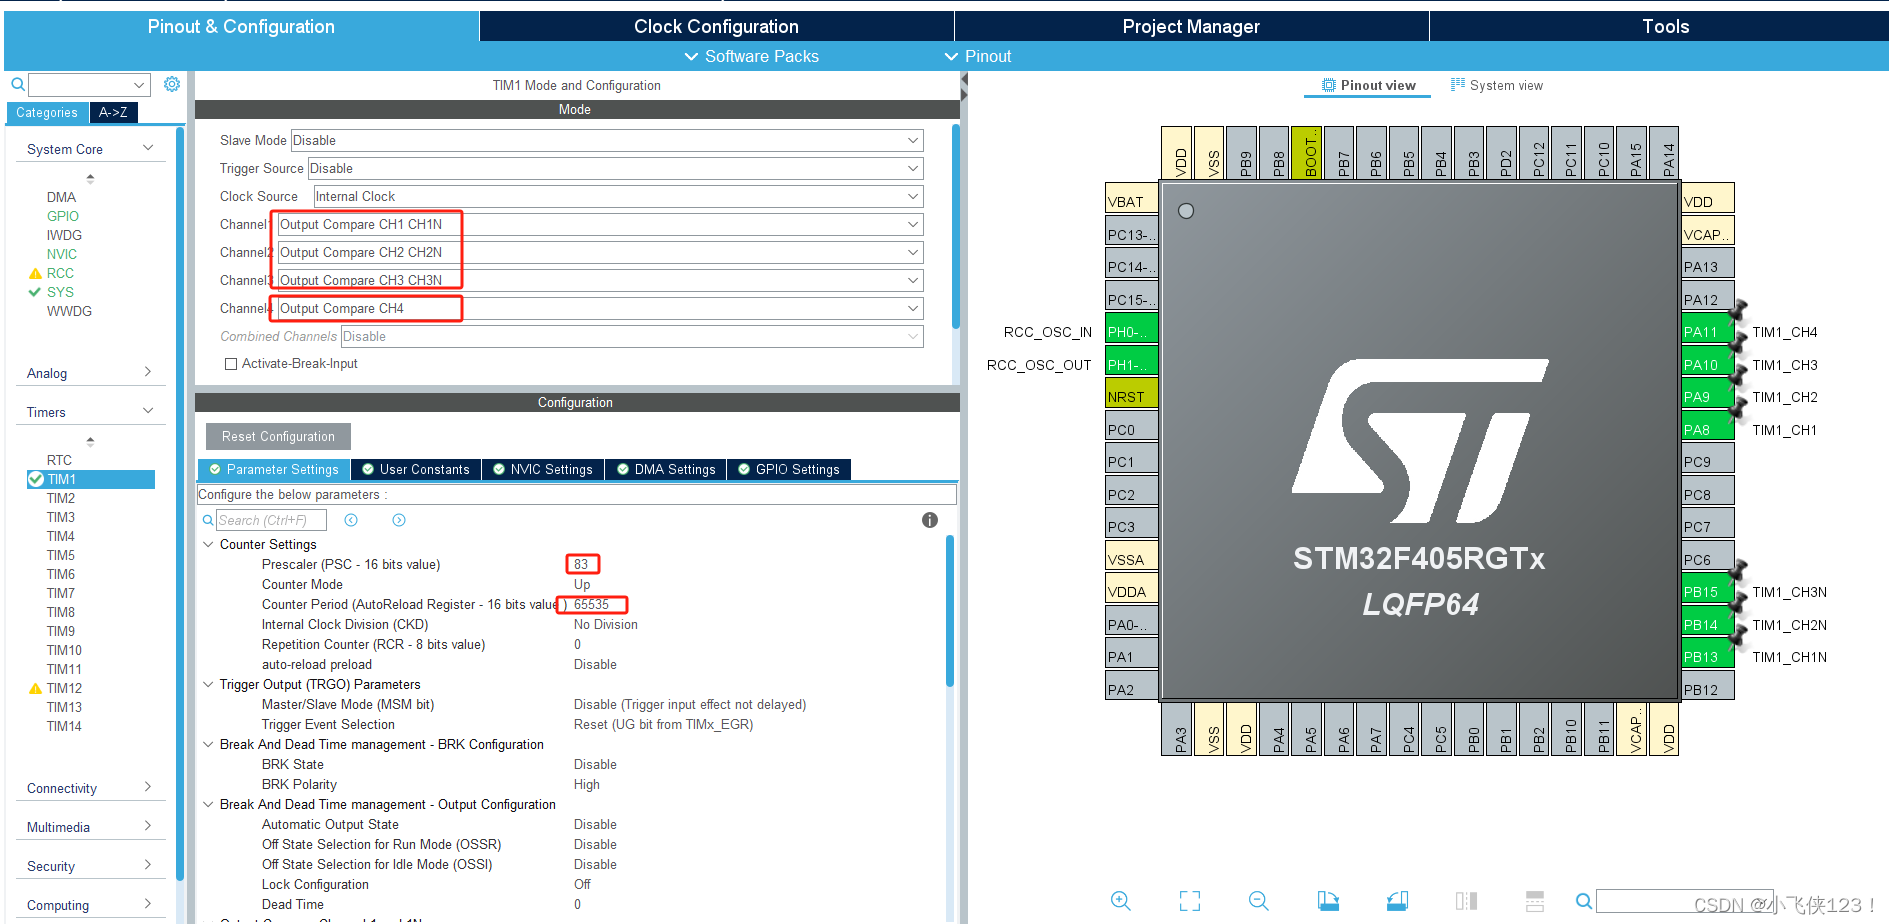
#include "tim.h"/* USER CODE BEGIN 0 */
uint16_t f1 = 100; //168000000/84/100 = 20khz
uint16_t f2 = 100; //168000000/84/100 = 20khz
uint16_t f3 = 100; //168000000/84/100 = 20khz
uint16_t f4 = 20000; //168000000/84/40000 = 100hz  float Duty_Cycle1 = 0.5f;
float Duty_Cycle2 = 0.5f;
float Duty_Cycle3 = 0.5f;
float Duty_Cycle4 = 0.5f;/* USER CODE END 0 */TIM_HandleTypeDef htim1;/* TIM1 init function */
void MX_TIM1_Init(void)
{/* USER CODE BEGIN TIM1_Init 0 *//* USER CODE END TIM1_Init 0 */TIM_ClockConfigTypeDef sClockSourceConfig = {0};TIM_MasterConfigTypeDef sMasterConfig = {0};TIM_OC_InitTypeDef sConfigOC = {0};TIM_BreakDeadTimeConfigTypeDef sBreakDeadTimeConfig = {0};/* USER CODE BEGIN TIM1_Init 1 *//* USER CODE END TIM1_Init 1 */htim1.Instance = TIM1;htim1.Init.Prescaler = 83;htim1.Init.CounterMode = TIM_COUNTERMODE_UP;htim1.Init.Period = 65535;htim1.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;htim1.Init.RepetitionCounter = 0;htim1.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;if (HAL_TIM_Base_Init(&htim1) != HAL_OK){Error_Handler();}sClockSourceConfig.ClockSource = TIM_CLOCKSOURCE_INTERNAL;if (HAL_TIM_ConfigClockSource(&htim1, &sClockSourceConfig) != HAL_OK){Error_Handler();}if (HAL_TIM_OC_Init(&htim1) != HAL_OK){Error_Handler();}sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;if (HAL_TIMEx_MasterConfigSynchronization(&htim1, &sMasterConfig) != HAL_OK){Error_Handler();}sConfigOC.OCMode = TIM_OCMODE_TOGGLE;sConfigOC.Pulse = 0;sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;sConfigOC.OCNPolarity = TIM_OCNPOLARITY_HIGH;sConfigOC.OCFastMode = TIM_OCFAST_DISABLE;sConfigOC.OCIdleState = TIM_OCIDLESTATE_RESET;sConfigOC.OCNIdleState = TIM_OCNIDLESTATE_RESET;if (HAL_TIM_OC_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_1) != HAL_OK){Error_Handler();}if (HAL_TIM_OC_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_2) != HAL_OK){Error_Handler();}if (HAL_TIM_OC_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_3) != HAL_OK){Error_Handler();}if (HAL_TIM_OC_ConfigChannel(&htim1, &sConfigOC, TIM_CHANNEL_4) != HAL_OK){Error_Handler();}sBreakDeadTimeConfig.OffStateRunMode = TIM_OSSR_DISABLE;sBreakDeadTimeConfig.OffStateIDLEMode = TIM_OSSI_DISABLE;sBreakDeadTimeConfig.LockLevel = TIM_LOCKLEVEL_OFF;sBreakDeadTimeConfig.DeadTime = 8; // 8/168M=47.6nssBreakDeadTimeConfig.BreakState = TIM_BREAK_DISABLE;sBreakDeadTimeConfig.BreakPolarity = TIM_BREAKPOLARITY_HIGH;sBreakDeadTimeConfig.AutomaticOutput = TIM_AUTOMATICOUTPUT_DISABLE;if (HAL_TIMEx_ConfigBreakDeadTime(&htim1, &sBreakDeadTimeConfig) != HAL_OK){Error_Handler();}/* USER CODE BEGIN TIM1_Init 2 */
//	__HAL_TIM_DISABLE_OCxPRELOAD(&htim1,TIM_CHANNEL_1);
//	__HAL_TIM_DISABLE_OCxPRELOAD(&htim1,TIM_CHANNEL_2);
//	__HAL_TIM_DISABLE_OCxPRELOAD(&htim1,TIM_CHANNEL_3);
//	__HAL_TIM_DISABLE_OCxPRELOAD(&htim1,TIM_CHANNEL_4);HAL_TIM_OC_Start_IT(&htim1,TIM_CHANNEL_1);HAL_TIMEx_OCN_Start(&htim1,TIM_CHANNEL_1);HAL_TIM_OC_Start_IT(&htim1,TIM_CHANNEL_2);HAL_TIMEx_OCN_Start(&htim1,TIM_CHANNEL_2);HAL_TIM_OC_Start_IT(&htim1,TIM_CHANNEL_3);HAL_TIMEx_OCN_Start(&htim1,TIM_CHANNEL_3);HAL_TIM_OC_Start_IT(&htim1,TIM_CHANNEL_4);/* USER CODE END TIM1_Init 2 */HAL_TIM_MspPostInit(&htim1);}void HAL_TIM_Base_MspInit(TIM_HandleTypeDef* tim_baseHandle)
{if(tim_baseHandle->Instance==TIM1){/* USER CODE BEGIN TIM1_MspInit 0 *//* USER CODE END TIM1_MspInit 0 *//* TIM1 clock enable */__HAL_RCC_TIM1_CLK_ENABLE();/* TIM1 interrupt Init */HAL_NVIC_SetPriority(TIM1_CC_IRQn, 0, 0);HAL_NVIC_EnableIRQ(TIM1_CC_IRQn);/* USER CODE BEGIN TIM1_MspInit 1 *//* USER CODE END TIM1_MspInit 1 */}
}
void HAL_TIM_MspPostInit(TIM_HandleTypeDef* timHandle)
{GPIO_InitTypeDef GPIO_InitStruct = {0};if(timHandle->Instance==TIM1){/* USER CODE BEGIN TIM1_MspPostInit 0 *//* USER CODE END TIM1_MspPostInit 0 */__HAL_RCC_GPIOB_CLK_ENABLE();__HAL_RCC_GPIOA_CLK_ENABLE();/**TIM1 GPIO ConfigurationPB13     ------> TIM1_CH1NPB14     ------> TIM1_CH2NPB15     ------> TIM1_CH3NPA8     ------> TIM1_CH1PA9     ------> TIM1_CH2PA10     ------> TIM1_CH3PA11     ------> TIM1_CH4*/GPIO_InitStruct.Pin = GPIO_PIN_13|GPIO_PIN_14|GPIO_PIN_15;GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;GPIO_InitStruct.Pull = GPIO_NOPULL;GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;GPIO_InitStruct.Alternate = GPIO_AF1_TIM1;HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);GPIO_InitStruct.Pin = GPIO_PIN_8|GPIO_PIN_9|GPIO_PIN_10|GPIO_PIN_11;GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;GPIO_InitStruct.Pull = GPIO_NOPULL;GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;GPIO_InitStruct.Alternate = GPIO_AF1_TIM1;HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);/* USER CODE BEGIN TIM1_MspPostInit 1 *//* USER CODE END TIM1_MspPostInit 1 */}}void HAL_TIM_Base_MspDeInit(TIM_HandleTypeDef* tim_baseHandle)
{if(tim_baseHandle->Instance==TIM1){/* USER CODE BEGIN TIM1_MspDeInit 0 *//* USER CODE END TIM1_MspDeInit 0 *//* Peripheral clock disable */__HAL_RCC_TIM1_CLK_DISABLE();/* TIM1 interrupt Deinit */HAL_NVIC_DisableIRQ(TIM1_CC_IRQn);/* USER CODE BEGIN TIM1_MspDeInit 1 *//* USER CODE END TIM1_MspDeInit 1 */}
}/* USER CODE BEGIN 1 */
void HAL_TIM_OC_DelayElapsedCallback(TIM_HandleTypeDef *htim)
{uint16_t OC_Count = 0;if(htim->Instance == TIM1){if(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_1){OC_Count=__HAL_TIM_GET_COMPARE(&htim1,TIM_CHANNEL_1);//获取定时器计数值if(GPIO_PIN_RESET == HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_8)){__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_1,OC_Count + f1 * Duty_Cycle1);}else{__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_1,OC_Count + f1 * (1 - Duty_Cycle1));}	 }elseif(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_2){OC_Count=__HAL_TIM_GET_COMPARE(&htim1,TIM_CHANNEL_2);//获取定时器计数值if(GPIO_PIN_RESET == HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_9)){__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_2,OC_Count + f2 * Duty_Cycle2);}else{__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_2,OC_Count + f2 * (1 - Duty_Cycle2));}	 } elseif(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_3){OC_Count=__HAL_TIM_GET_COMPARE(&htim1,TIM_CHANNEL_3);//获取定时器计数值if(GPIO_PIN_RESET == HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_10)){__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_3,OC_Count + f3 * Duty_Cycle3);}else{__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_3,OC_Count + f3 * (1 - Duty_Cycle3));}	 }	elseif(htim->Channel == HAL_TIM_ACTIVE_CHANNEL_4){OC_Count=__HAL_TIM_GET_COMPARE(&htim1,TIM_CHANNEL_4);//获取定时器计数值if(GPIO_PIN_RESET == HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_11)){__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_4,OC_Count + f4 * Duty_Cycle4);}else{__HAL_TIM_SET_COMPARE(&htim1,TIM_CHANNEL_4,OC_Count + f4 * (1 - Duty_Cycle4));}	 }			 }}/* USER CODE END 1 */
(包括增加死区时间效果)